ربات های صنعتی
بنابراین بهای ربات تنها بخشی از هزینه کل سیستم است . ابزار آلات مورد نیاز ربات ها به علاوه ی برنامه ریزی آن ، درصد عمده ی هزینه را به خود اختصاص می دهد . که همین امر علت اصلی عدم برنامه ریزی مجدد ربات ها ، در صنعت خودرو سازی است . در واقع اگر این صنایع ، قصد تغییر کاربری ربات های خود را داشته باشند ، احتمالا از رباتی جدید استفاده خواهند کرد .
این تقریبا همان تصوری است که افراد هنگام فکر کردن به ربات های صنعتی در ذهن داند . فانوکFanuc این گونه ی مشخص ، از ربات ها را می سازد . در واقع بزرگترین تولید کننده این گونه ربات ها است که تقریبا همواره زرد رنگ نیز هستند . این ربات ها دارای شش مفصل مستقل است که ربات شش درجه آزادی نیز خوانده می شود . چون برای تعیین موقعیت و جهت یک جسم در فضا به شش پارامتر احتیاج است . سه پارامتر موقعیت ( به طور مثال x,y,z ) و سه پارامتر جهت ( به طور مثال یاو ، پیچ ، رول )
اگر با دقت به عکس نگاه گنید ، دو سیلندر استوانه ای را در دو طرف ربات خواهید دید . این سیلندر ها حاوی فنرهای ضد جاذبه هستند که عامل اصلی توانایی این ربات در حمل چنان بار های سنگینی می باشند . این فنر ها نقش وزنه ی تعادلی در مقابل جاذبه را بازی می کنند ، درست مانند فنر های موجود در درب های گاراژ که باعث می شود یک نفر به راحتی آن را بلند کند . چنین ربات هایی را در حال جوشکاری ، رنگ پاشی و یا جابجایی قطعات دیده اید .
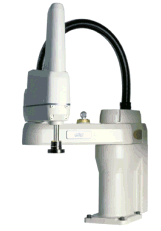
رباتی
که در بالا نشان داده شده لست ساخت یک شرکت آمریکایی است ( !! .م ) . ادپت
تکنولوژی ( هر چند ترجمه عنوان شرکت ها مرسوم نیست اما استثنا این مورد را
می توان این گون ترجمه کرد "چیره دستان فناوری" .م ) این شرکت بزرگ ترین
تولید کننده ربات در آمریکا و یکی از پیشرو های تولید ربات های نوع اسکارا
scara در جهان به شمار می رود . گونه ی اسکارا از متداول ترین انواع ربات
ها در صنعت به شمار می آیند . scara سر واژه ی کلمات selective compliance
articulated assembly robot arm (ترجمه ی آن به خوانند واگذار می شود .م )
این ربات دارای سه مفصل در صفحه ی افق است که به آن اجازه ی تهیین موقعیت
و جهت در صفحه ی موازی با صفحه xy را می دهد . یک مفصل خطی (کشویی) نیز
تهیین موقعیت در راستای محور z (عمودی) را امکان پذیر نموده است . این یک
نمونه بارز از ربات "بردار و بگذار" است و هنگامی که با یک سیستم بینایی (
م. Machine vision ) ترکیب می شود می تواند محصولات را از روی تسمه نقاله
برداشته و به داخل جعبه بسته بندی منتقل نماید ؛ البته با سرعتی بسیار
بالا . ساختمان مفصل ربات به آن اجازه می دهد تا نسبت به نیروهای وارده در
صفحه افقی انعطاف پذیر ( یا نرم ) باشند . اهمیت این موضوع در کاربرد هایی
است که باید قطعات در مکان هایی بسیار تنگ ، با دقت جاسازی شوند .
نوشته ای که به نظر شما عزیزان رسید ترجمه ای از مقاله ی "ربات های صنعتی" از سایت learnaboutrobots.com است . جهت مطالعه بیشتر در زمینه ی انواع مختلف مفصل بندی های ربات می توانید به کتاب "مکانیک و کنترل در رباتیک" نوشته ی جان کریگ ، ترجمه ی دکتر علی مقداری و کتاب "کنترل و دینامیک ربات" نوشته ی اسپانگ ، ترجمه دکتر محمد مهدی فاتح مراجعه فرمایید .
نویسنده : Rich Hooper
مترجم : سید محمد میرطالبی
منبع :learnaboutrobots.com
لینک دانلود این مقاله:http://www.4shared.com/file/150024497/3673f836/Industrial_Robots.html